기술과 솔루션
1,760배 빠르게 녹조를 지운다... KIST, 햇빛으로 움직이는 자율 수상 로봇 세계 최초 개발
- 공기와 물만으로 현장에서 즉시 과산화수소를 합성하는 코발트 단일 원자 촉매 개발
- 태양광 기반 24시간 자율 운항으로 전력망 없는 댐·저수지 수질 정화 가능성 제시
매년 여름 강과 호수에서는 대규모 녹조 발생으로 수질 관리 문제가 반복된다. 녹조는 악취를 유발하고 수중 산소를 감소시켜 어류 폐사의 원인이 되며, 독성 물질을 생성해 상수원 수질 안전에도 영향을 미칠 수 있어 효과적인 제거 기술 개발이 요구되고 있다.
한국과학기술연구원(KIST, 원장 오상록) 청정에너지연구센터 오형석 박사 연구팀은 초물성전도소재연구센터 김남동 박사 연구팀, 극한물성소재연구센터 조혜성 박사 연구팀과 공동으로 외부 전력 공급과 약품 운반 없이 햇빛만으로 작동하는 무전원 자율 방제 수상 로봇을 세계 최초로 개발했다.
기존 녹조 제거는 작업자가 선박을 이용해 과산화수소를 직접 살포하는 방식이 주로 활용됐다. 그러나 넓은 수역을 반복적으로 이동해야 해 큰 비용과 인력이 필요했고, 약품의 장기 보관을 위해 첨가되는 안정제가 녹조 제거 효율을 저하하는 한계도 있었다. 연구팀은 탄소 소재에 코발트 원자를 하나씩 분산시킨 단일 원자 촉매를 개발해 공기 중 산소와 물만으로 과산화수소를 현장에서 즉시 합성하는 기술을 구현했다. 이 기술로 생성된 과산화수소는 상용 과산화수소 대비 녹조 제거 속도가 최대 1,760배 향상되는 것으로 확인됐다.
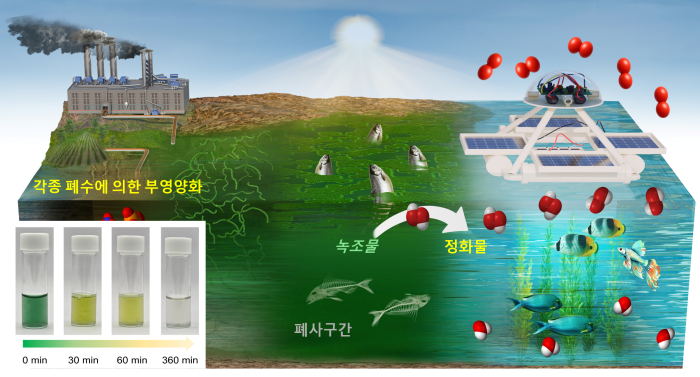
(왼쪽) 태양광 자율 운항 로봇의 수질 정화 작동 원리 모식도. 태양광 패널을 단 로봇이 호수 위를 떠다니며 햇빛으로 전기를 만들고, 공기 중의 산소를 이용해 수질 정화 약품(과산화수소)을 현장에서 즉시 만들어 오염된 물을 맑게 하는 과정을 표현함. 오른쪽 위 파란색 테두리 사진은 약품을 만들어내는 실제 핵심 부품의 모습.
(오른쪽 위) 반응 시간에 따른 수질 정화실험 사진. 로봇 장치를 작동시켰을 때 진한 초록색이던 오염수가 단 6시간(360분) 만에 찌꺼기 없이 맑고 투명하게 정화되는 것을 확인하였다.
(오른쪽 아래) 기존 상용 약품과 수질 정화 로봇의 녹조 제거 속도 비교 그래프. 공장에서 만들어 파는 화학 약품(붉은색 선)을 물에 넣었을 때보다 로봇이 현장에서 직접 만들어낸 약품(연두색 선)을 사용했을 때 녹조가 얼마나 심한지 보여주는 지표 (엽록소 수치)가 훨씬 빠르고 완벽하게 바닥으로 떨어지는 것을 확인하였다.
연구팀은 해당 촉매 시스템을 태양광 패널과 부유 장치에 결합해 자율 방제 수상 로봇을 완성했다. 로봇은 낮 동안 태양광으로 충전한 전력을 활용해 주간과 야간에 자율 운항이 가능하며, KIST 내 실제 연못에서 수행한 시험 운행에서도 녹조 제거 성능을 성공적으로 검증했다.
이번 기술은 전력 인프라가 부족한 저수지와 댐 등에서도 활용 가능성이 높다. 별도의 약품 운송 없이 현장에서 필요한 만큼 과산화수소를 생산할 수 있어 운송 비용과 약품 누출 위험을 줄일 수 있으며, 향후 장치 규모를 확대해 강과 대형 상수원 등 다양한 수질 관리 환경으로 적용 범위를 넓혀갈 계획이다.
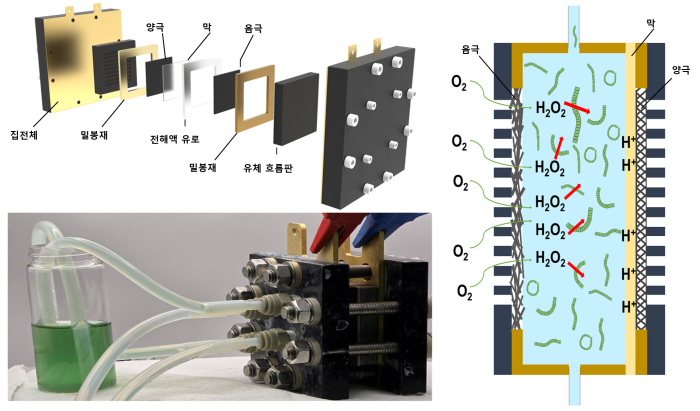
[그림 2] 연속 수질 정화 장치의 내부 구조 및 녹조 제거 원리
(왼쪽 위) 수질 정화 장치의 내부 전개 모식도. 오염된 물이 멈추지 않고 흐르면서 실시간으로 정화될 수 있도록 여러 겹의 부품으로 조립된 핵심 장치의 내부 구조를 표현함.
(왼쪽 아래) 조립이 완료된 수질 정화 장치의 실제 구동 사진. 진한 초록색의 녹조 오염수가 투명한 호스를 따라 장치 내부로 끊임없이 흘러 들어가며 정화되는 실제 실험 모습을 보여줌.
(오른쪽) 장치 내부의 녹조 파괴 원리 모식도. 장치 안으로 들어온 공기 중의 산소(O2)가 특수 촉매를 만나 수질 정화 약품(과산화수소, H2O2)으로 즉시 변하고, 물길을 따라 흘러가는 녹조를 직접 공격하여 파괴하는 과정을 표현함.
KIST 오형석 책임연구원은 “이번 성과는 수질 정화 촉매, 첨단 복합소재, 로봇 제어 기술을 보유한 KIST 연구팀이 협력해 만들어낸 융합 연구의 결과”라며, “햇빛만으로 현장에서 녹조 제거제를 생산하는 이번 기술이 미래형 스마트 물 관리 기술의 새로운 대안이 되기를 기대한다”고 밝혔다.
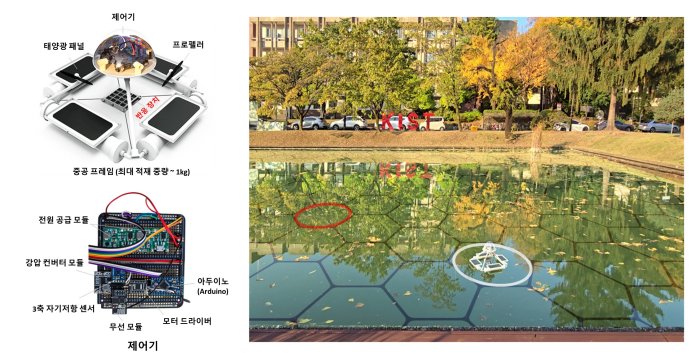
[그림 3] 태양광 자율 운항 수질 정화 로봇의 구조 모식도 및 실제 현장 실증
(왼쪽 위) 태양광 자율 운항 수상 로봇의 전체 구조 모식도. 물에 뜰 수 있는 튜브 형태의 뼈대(최대 1kg 적재 가능) 위에 햇빛을 전기로 바꾸는 4개의 태양광 패널, 물 위를 이동하기 위한 프로펠러, 로봇의 두뇌 역할을 하는 제어 장치(컨트롤러), 그리고 중앙에 탑재된 핵심 수질 정화 장치(Device)가 결합된 모습을 표현함.
(왼쪽 아래) 로봇의 두뇌 역할을 하는 제어 장치(컨트롤러) 내부 사진. 사람의 조종이나 전선 연결 없이도 로봇이 스스로 위치를 파악해 목표 지점으로 이동하고, 태양광 에너지를 효율적으로 관리할 수 있도록 돕는 정밀 전자 부품들의 모습을 보여줌.
(오른쪽) KIST 내 실제 연못에서 진행된 자율 운항 정화 실증 사진. 실험실을 벗어나 실제 연못에 로봇(흰색 원)을 띄워, 외부 전력 없이 햇빛만으로 스스로 움직이며 오염된 목표 구역(붉은색 원)을 찾아가는 현장 테스트 모습을 확인함. 수면에 겹쳐진 육각형 벌집 모양 가상선은 로봇이 넓은 호수를 여러 구역으로 나누어 빈틈없이 꼼꼼하게 관리하는 방식을 의미함.
이번 성과는 국민 생활과 밀접한 녹조 문제 해결을 목표로 연구 기획부터 소재 개발, 시스템 구현까지 아우른다는 점에서 의미가 크다. 현장에서 즉시 과산화수소를 생산하는 촉매 기술과 자율 방제 시스템을 결합해 전력 인프라가 부족한 환경에서도 활용이 가능한 친환경 수질 정화 기술을 구현해 실제 현장 적용 가능성을 높였다. KIST는 향후 기술 고도화를 통해 다양한 수질 관리 현장으로 적용 범위를 확대하고, 친환경 수질 관리 기술의 실용화를 앞당겨 사회·경제적 피해 최소화에 기여할 계획이다.
본 연구는 과학기술정보통신부(장관 배경훈)의 지원을 받아 KIST 주요 사업 및 탄소 업사이클링 사업(RS-2022-NR068684), 국가과학기술연구회 창의형 융합연구사업(GTL25021-210, CAP21011-100)으로 수행됐다. 이번 연구 성과는 국제 학술지 「Applied Catalysis B: Environment and Energy」 (IF 21.1, JCR 분야 상위 0.6%) 최신호(Volume 386)에 게재됐다.
* 논문명: Solar-floating Co–N4 single-atom catalyst platform for neutral-pH H2O2 generation and algal bloom mitigation
< 연구자 소개 >
이영록 KIST 박사후연구원(제1저자)
○ 소속: KIST 지속가능미래기술연구본부 청정에너지연구센터
○ 전화: 010-9178-3463
○ e-mail: r1121@kist.re.kr
김민우 KIST 학생연구원(제1저자)
○ 소속 : KIST 우주용복합소재연구단 초물성전도소재연구센터
○ 전화 : 010-2340-8572
○ e-mail : mwkim8572@kist.re.kr
김남동 KIST 책임연구원(교신저자)
○ 소속 : KIST 우주용복합소재연구단 초물성전도소재연구센터
○ 전화 : 063-219-8178
○ e-mail : ndkim@kist.re.kr
조혜성 KIST 책임연구원(교신저자)
○ 소속 : KIST 첨단소재시스템연구본부 극한물성소재연구센터
○ 전화 : 02-958-5443
○ e-mail : hcho@kist.re.kr
오형석 KIST 책임연구원(교신저자)
○ 소속 : KIST 지속가능미래기술연구본부 청정에너지연구센터
○ 전화 : 010-5816-0419